让 AGV 变成"难听"的三件事
AGV 比卡车慢得多,直觉上它的胎压监测应该好做。其实不好做,而且原因和速度无关:
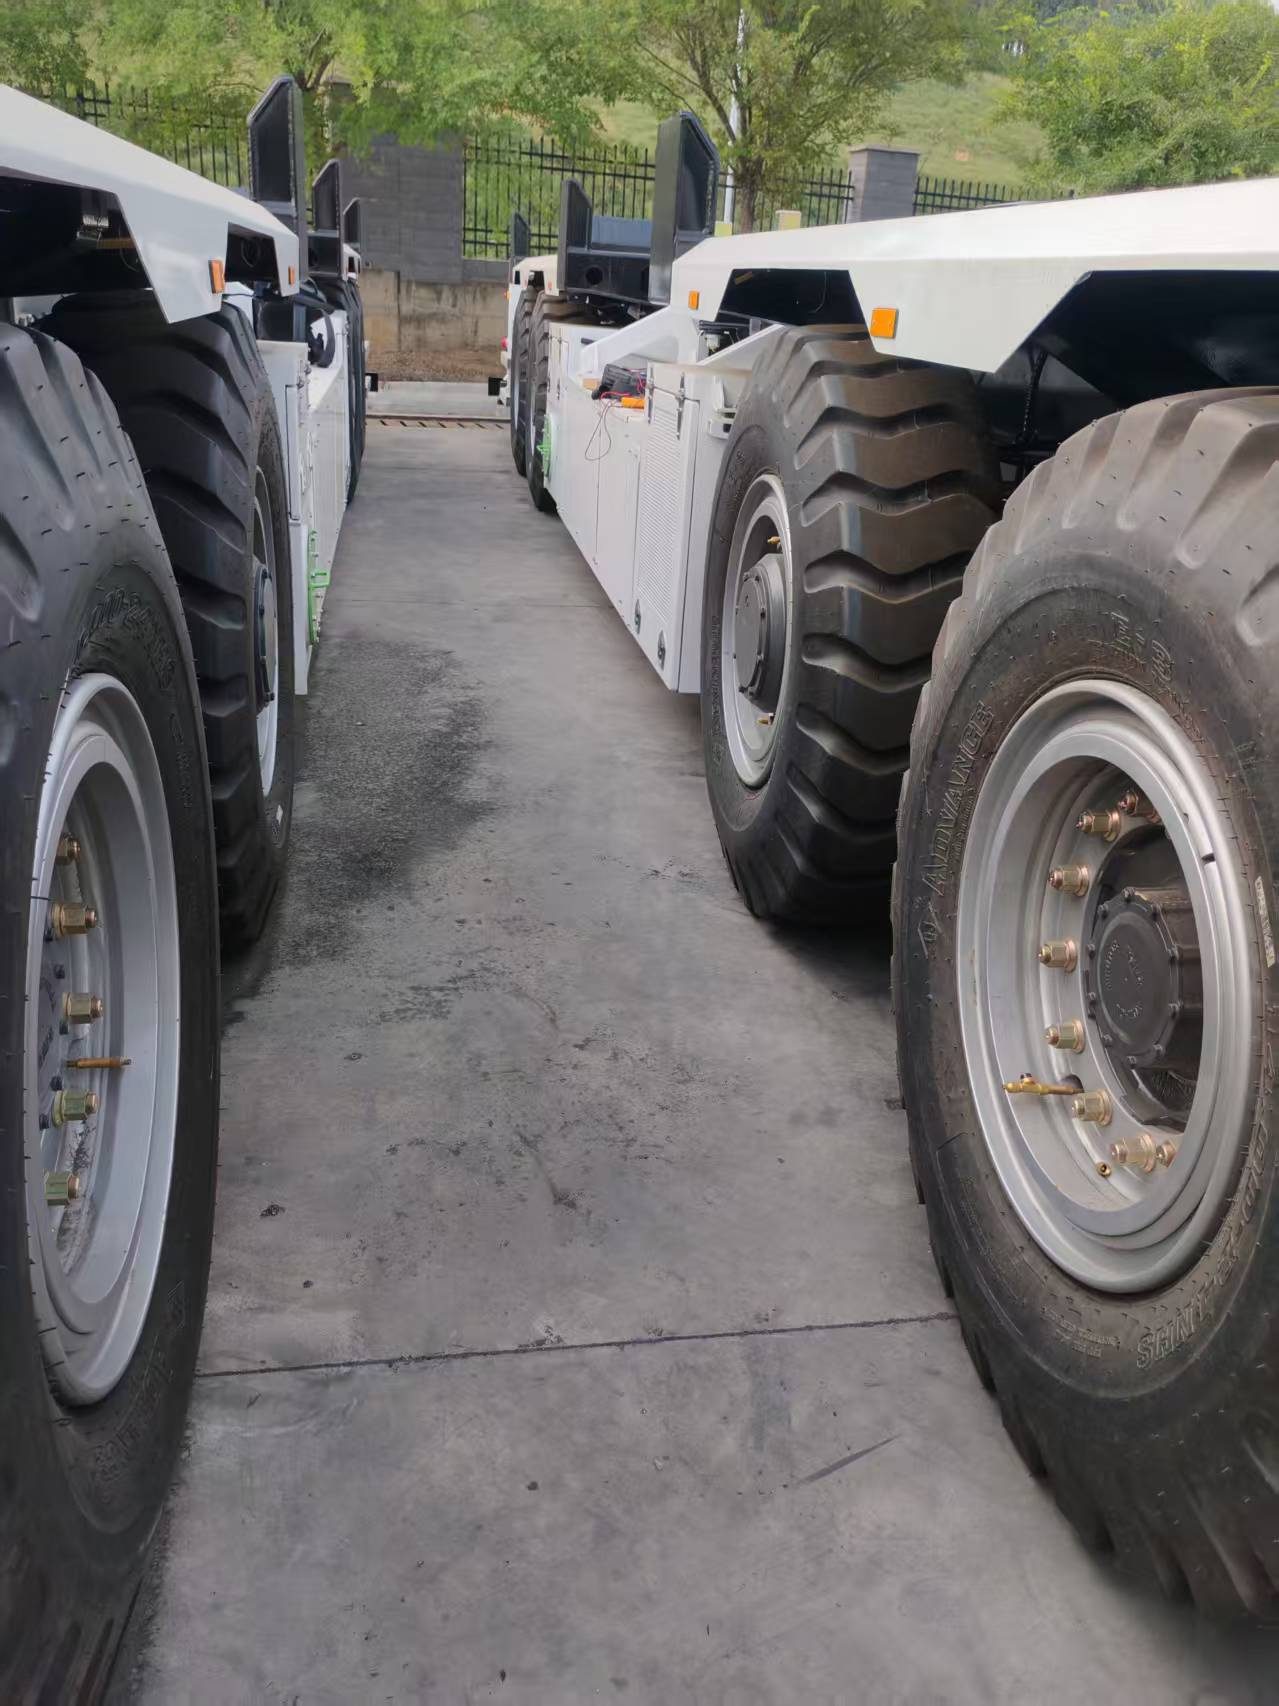
1. 钢架驮着钢箱:车轮上方是一块接地的钢板,上面还压着集装箱——对射频来说这是一堵墙。
2. 停得密:AGV 在堆场里挨着停,邻车和它的钢体就在同一个射频空间里。
3. 接收器只能装在"线束到得了的地方":AGV 的控制柜常在一端,于是接收器也在一端,另一端的轮位
就隔着结构。
我们测了什么
两台同型号港机 AGV,都不加中继器,接收器装在同一位置。一次只监测右侧四个轮位,另一次只监测
左侧四个轮位,每次连续记录 CAN 数据 18–21 分钟。
丢包算法照旧:传感器在每个包里把计数值加 1、从 `0x00` 循环到 `0x28`,跳号即丢包,
丢包率 = 丢失 ÷(收到 + 丢失)。
| 轮位 | 右侧 | 左侧 |
|---|---|---|
| 0x11 | 10.59% | 10.62% |
| 0x12 | 8.45% | 14.98% |
| 0x13 | 5.45% | 6.47% |
| 0x14 | 8.90% | 6.64% |
| 0x21 | 8.31% | 37.61% ⚠️ |
| 0x24 | 7.87% | 13.36% |
| 平均 | 8.3% | 15.0% |
有一个数不是射频结果
左侧 0x21 的 37.61% 旁边是 324 个重复计数值——包在到,计数却不动。那是传感器或转发异常,
不是"信号突然坏了"。把它当"信号质量"发出去是错的,所以我们照实写:这个轮位的计数行为要先查,
而不是围着它去改天线。
表里真正有用的是这一句:同一台车,左右两侧平均丢包差了近一倍(8.3% 对 15.0%),而**最好的
轮位(0x13)在两侧都是最好的。这说明问题在接收器位置**,不在传感器。
港机 AGV 上我们怎么装
1. 接收器装低、装中间、靠近车轴,不要塞在一端的控制柜里。
2. 远端加一个中继器(如果机器长到远端轮位被车架挡住)——但加完要再测一次,别假设。
3. 看计数值,不要只看压力。 计数卡死的 AGV 会永远报一个"看起来正常"的压力;**能证明这个轮位
真被听到的,是计数值**。
4. 把停车布局算进去。 两台 AGV 头对头停,射频环境和单独一台完全不同——值得在真实堆场里量一次。
我们不主张什么
我们不发布"AGV 的传输距离"。AGV 这个场景由两件事决定:接收器能装在哪、它和车轮之间隔着什么钢——
而这随码头布局变化。
常见问题
机器慢是不是更好做胎压? 不是。速度不改变射频路径;决定它的是钢、距离和停车密度。
为什么要分左右两侧测? 因为接收器装在一侧时离那一侧的轮子更近——差异大到会改变结论
(这里是 8.3% 对 15.0%)。
AGV 上要加中继器吗? 只在几何需要、并且测过之后加。这两台上没用。
一个接收器能管一整支 AGV 车队吗? 一台车一个接收器,每个最多 256 个轮位——**容量不是瓶颈,
射频布局才是**。