Produkte / TPMS
Portalhubwagen-TPMS: das Rad sitzt unter der Last, nicht daneben
Ein Portalhubwagen trägt den Container über den Rädern und fährt darüber hinweg – der Reifen sitzt also unter der Last und hinter Stahl auf jeder Seite. Genau dieser Unterschied bestimmt Sensorposition, Repeater-Layout und wie viel von der Maschine der Empfänger tatsächlich hört.
Was am Portalhubwagen anders ist
- Das Rad liegt innerhalb der Stahlkontur der Maschine. Beim Reach Stacker sitzen die Räder am Rand; beim Portalhubwagen steht der Reifen unter dem Portal, eingerahmt von den Stützen und der Last. Das ist ein anderes Funkproblem: Das Signal muss aus einem Stahlkasten heraus, nicht über ein offenes Fahrgestell.
- Vier Räder tragen den gesamten Container. Die Last pro Reifen ist hoch und konstant, ein langsam leerlaufender Reifen verändert also das Fahrverhalten ohne deutliche Warnung – und die Maschine arbeitet weiter, genau dann ist es gefährlich.
- Die Sichtlinie des Fahrers enthält die Reifen nicht. Die Kabine blickt nach vorn über den Container; nichts im normalen Blick zeigt ein Rad, das auf der Gegenseite nachgibt.
- Maschinen laufen 24/7 im Terminal. Ein Reifenereignis ist kein Halt am Straßenrand – es ist ein wartender Containerkran oder eine Lkw-Schlange hinter dem Portalhubwagen.
Wie das das Layout verändert
Weil der Sensor innerhalb der Stahlkontur sitzt, ist die Empfängerposition wichtiger als bei einer Maschine mit offenem Fahrgestell, und ein Repeater entscheidet oft zwischen „die ferne Radgruppe wird gelesen" und „geraten". Das Layout wird aus der Maschinenzeichnung berechnet – Achs- und Radpositionen, Empfängerposition, möglicher Repeater-Ort – statt aus der Reifenzahl.
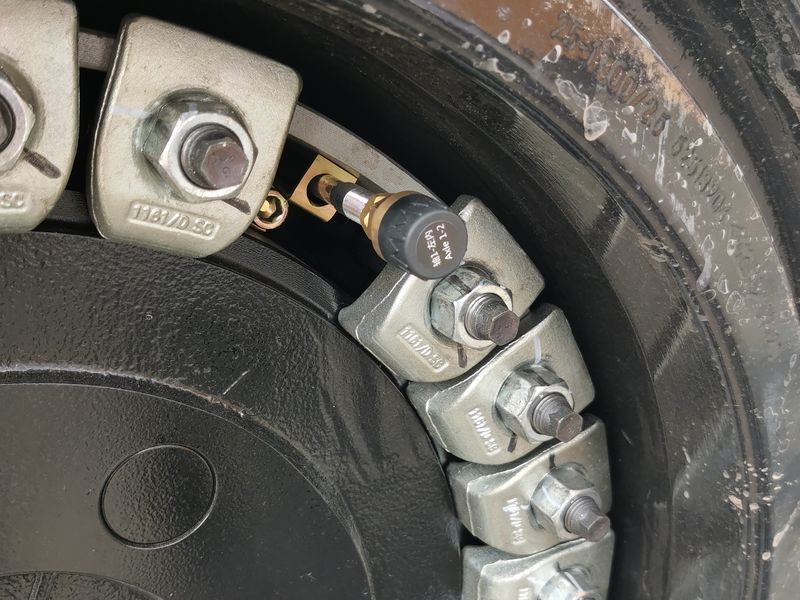
Die Sensorwahl folgt derselben Logik wie unsere übrige Hafenarbeit: interne Sensoren, weil externe Hardware am Portalhubwagen dem Lastbereich ausgesetzt ist; IP68; und ein Druckbereich von 0–1400 kPa gauge (100–1500 kPa absolut) mit ±7 kPa Genauigkeit.
Was wir liefern
- Bis zu 256 Radpositionen pro Empfänger – ein Hubwagen oder die Flotte eines Terminals in einem Adressplan.
- Interne Sensoren bis −40 bis +125 °C, IP68; Bandlänge auf Ihren Felgenumfang geschnitten (1650 mm ist der häufigste Wert, 2500 mm wurde geliefert, jede Länge ist ein Schneideschritt).
- Ausgabe an das Terminalsystem: CAN 2.0B (11-Bit- oder 29-Bit-Frames, J1939-formatige Message-Sets im Einsatz), RS485 mit Modbus RTU (nur Slave), RS232 oder PROFINET über ein Gateway; CAN 2.0B mit 250 kbps und 500 ms Datenperiode.
- Kabinendisplay als Option, wo keine Terminalsteuerung versorgt werden muss.
Weiterführend: Hafenmaschinen-TPMS, Reach-Stacker-TPMS, RTG-Kran-TPMS, Produktprogramm.
Nennen Sie uns Maschine und Reifengröße, dann sagen wir Ihnen, was wir an einer vergleichbaren Maschine gemessen haben – Kontakt.
FAQ
- Warum ist ein Portalhubwagen für TPMS schwieriger als ein Reach Stacker?
- Weil der Reifen innerhalb der Stahlkontur der Maschine sitzt, unter der Last und zwischen den Stützen. Das Signal muss aus einem Stahlkasten heraus, und das Layout braucht meist eine aus der Zeichnung geplante Repeater-Position.
- Interne oder externe Sensoren am Portalhubwagen?
- Intern. Externe Hardware liegt an dieser Maschine im Lastbereich und übersteht den Terminalbetrieb nicht.
- Können die Daten in unser Terminalsystem?
- Ja: CAN 2.0B (11/29-Bit), RS485 mit Modbus RTU (nur Slave), RS232 oder PROFINET über ein Gateway. Das Nachrichtenlayout ist dokumentiert.
Tell us the application
Send the vehicle, wheel count and where the data must end up. We answer in writing.