Três coisas que fazem de um AGV um caso de rádio difícil
Um AGV arrasta-se comparado com um camião, por isso a expectativa intuitiva é que o TPMS seja fácil. Não é,
por três razões que nada têm que ver com velocidade:
1. Um chassis de aço sob caixas de aço. As rodas estão sob um corpo que, em termos de rádio, é uma chapa
de aço com contentores em cima.
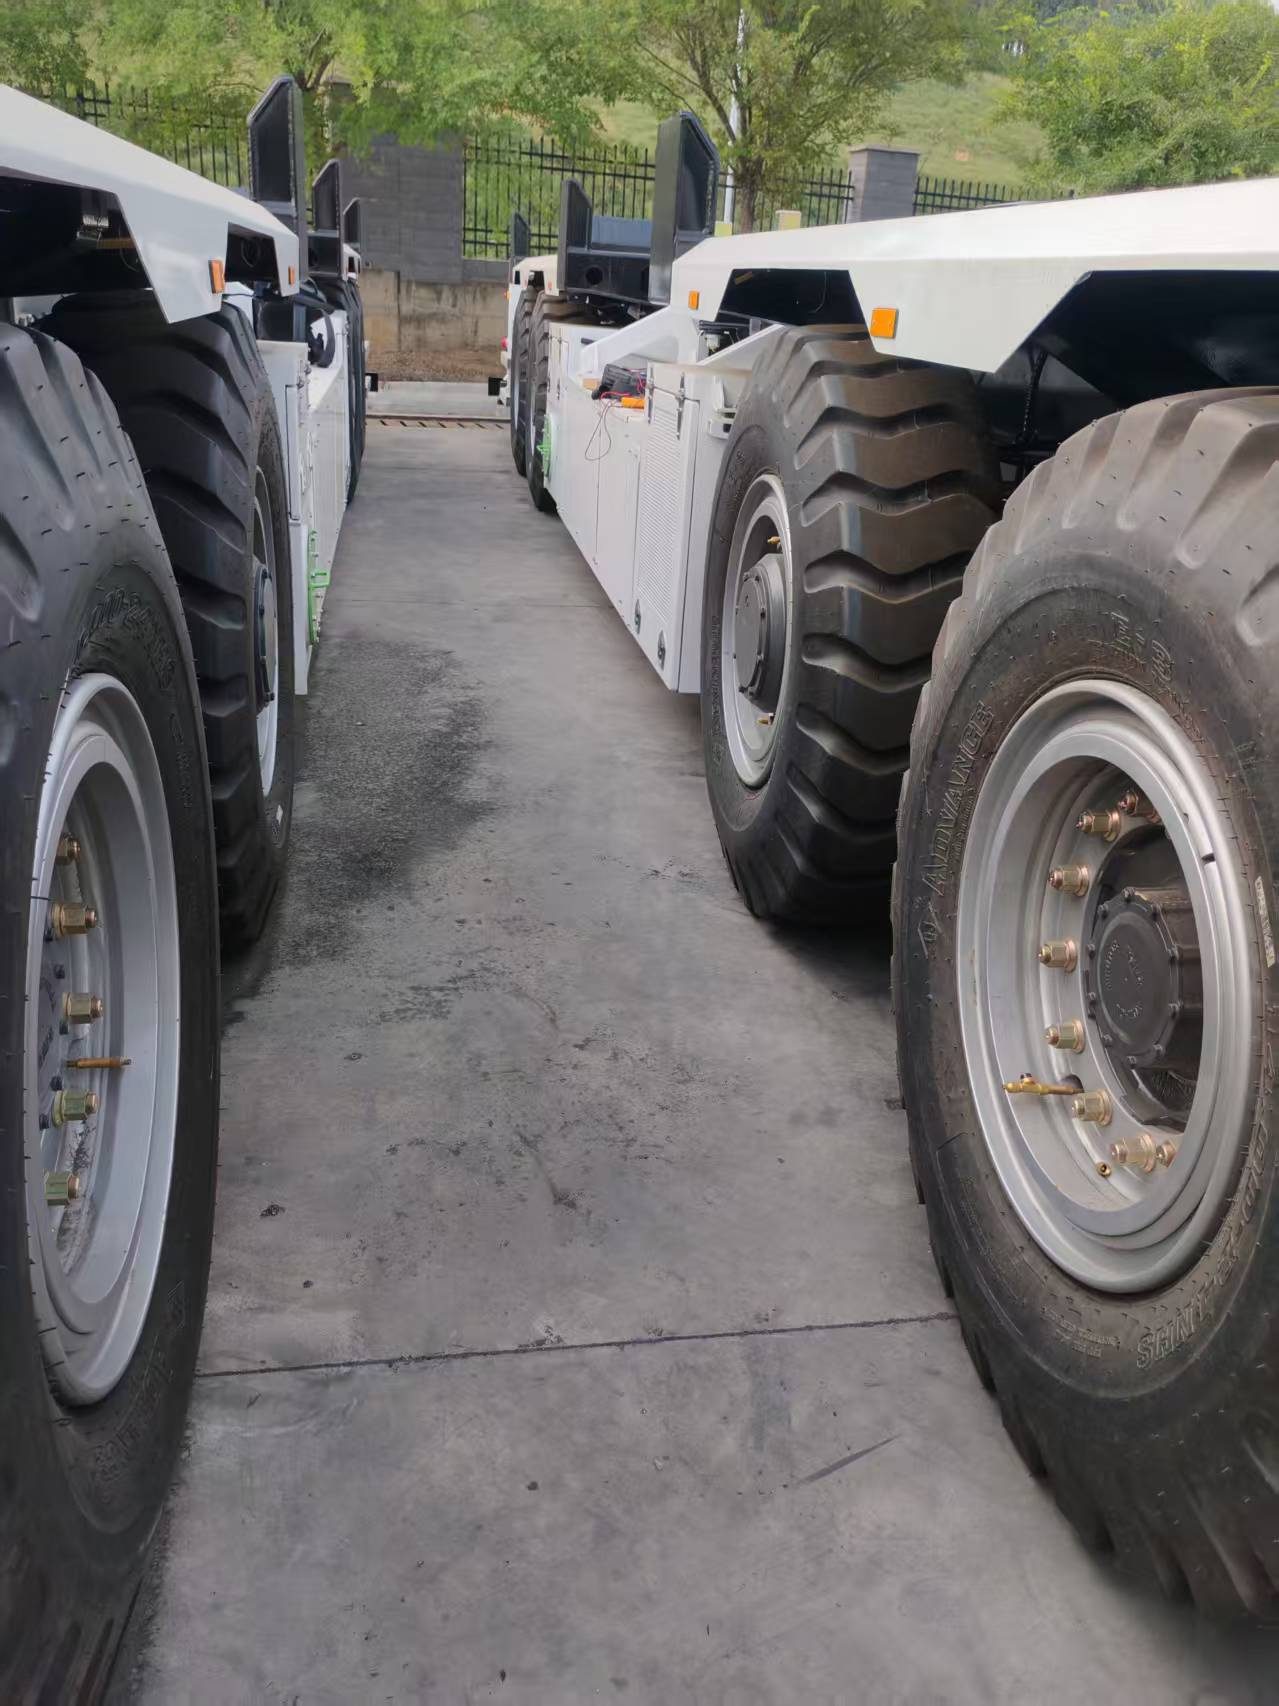
2. Estacionamento denso. Os AGV ficam muito juntos, por isso as máquinas vizinhas e os seus corpos de aço
estão no mesmo espaço de rádio.
3. O recetor vai onde acaba o feixe. Num AGV o compartimento do controlador costuma estar num extremo,
por isso o recetor também, e as rodas do outro extremo ficam atrás da estrutura.
O que medimos
Dois AGV portuários do mesmo tipo, sem repetidor, recetor no mesmo local em ambas as máquinas. Uma passagem
monitorizou só as quatro posições direitas, a outra só as quatro esquerdas, com 18–21 minutos de
registo CAN contínuo cada.
A perda contou-se como sempre: cada sensor incrementa um contador na sua trama, de `0x00` a `0x28`; um salto
na sequência é um pacote perdido, e perda = perdidos / (recebidos + perdidos).
| Posição | Lado direito | Lado esquerdo |
|---|---|---|
| 0x11 | 10,59 % | 10,62 % |
| 0x12 | 8,45 % | 14,98 % |
| 0x13 | 5,45 % | 6,47 % |
| 0x14 | 8,90 % | 6,64 % |
| 0x21 | 8,31 % | 37,61 % ⚠️ |
| 0x24 | 7,87 % | 13,36 % |
| Média | 8,3 % | 15,0 % |
A cifra que não é um resultado de rádio
A passagem esquerda mostra 37,61 % em 0x21, e ao lado 324 pacotes com contador repetido: chegam
pacotes enquanto o contador não se mexe. É uma anomalia do sensor ou do reenvio, não um caminho de rádio que
falhou de repente. Publicá-la como "qualidade de sinal" seria errado, por isso publicamo-la como aquilo que
é: uma posição cujo comportamento de contador tem de ser investigado antes de alguém redesenhar uma antena
por causa dela.
O que o resto da tabela diz, e é o útil: na mesma máquina, os dois lados diferem aproximadamente por um
fator de dois na perda média (8,3 % contra 15,0 %), e a melhor posição (0x13) continua a ser a melhor nos
dois lados. É uma história de posição do recetor, não de sensor.
O que fazemos num AGV portuário
1. Recetor baixo e centrado, perto do eixo, não no compartimento do controlador num extremo.
2. Um repetidor no extremo afastado se a máquina for suficientemente longa para as rodas afastadas
ficarem atrás do chassis; depois medir outra vez em vez de supor.
3. Verificar o contador, não só a pressão. Um AGV com o contador bloqueado reporta uma pressão plausível
para sempre; o contador é o que diz que a roda é ouvida de facto.
4. Planear a disposição de estacionamento. Dois AGV frente a frente é um ambiente de rádio diferente de
um AGV sozinho; merece uma medição na pilha real.
O que não afirmamos
Não publicamos um "alcance para AGV". O caso AGV é decidido por onde pode ir o recetor e que aço existe entre
ele e as rodas, e isso muda com a disposição do terminal.
Perguntas frequentes
Uma máquina lenta é mais fácil para TPMS? Não. A velocidade não muda o caminho de rádio; mudam-no o aço, a
distância e a densidade de estacionamento.
Porque medir esquerda e direita em separado? Porque um recetor montado num lado está mais perto das rodas
desse lado: a diferença é suficientemente grande para mudar a resposta (8,3 % contra 15,0 % aqui).
Usam repetidor em AGV? Só quando a geometria o exige e depois de medir. Nestas duas máquinas não foi
usado.
Um recetor serve toda uma frota de AGV? Um recetor por máquina, até 256 posições cada: a restrição não é
a capacidade, é o traçado de rádio.