Tres cosas que hacen de un AGV un caso de radio difícil
Un AGV se arrastra comparado con un camión, así que la expectativa intuitiva es que su TPMS es fácil. No
lo es, por tres razones que nada tienen que ver con la velocidad:
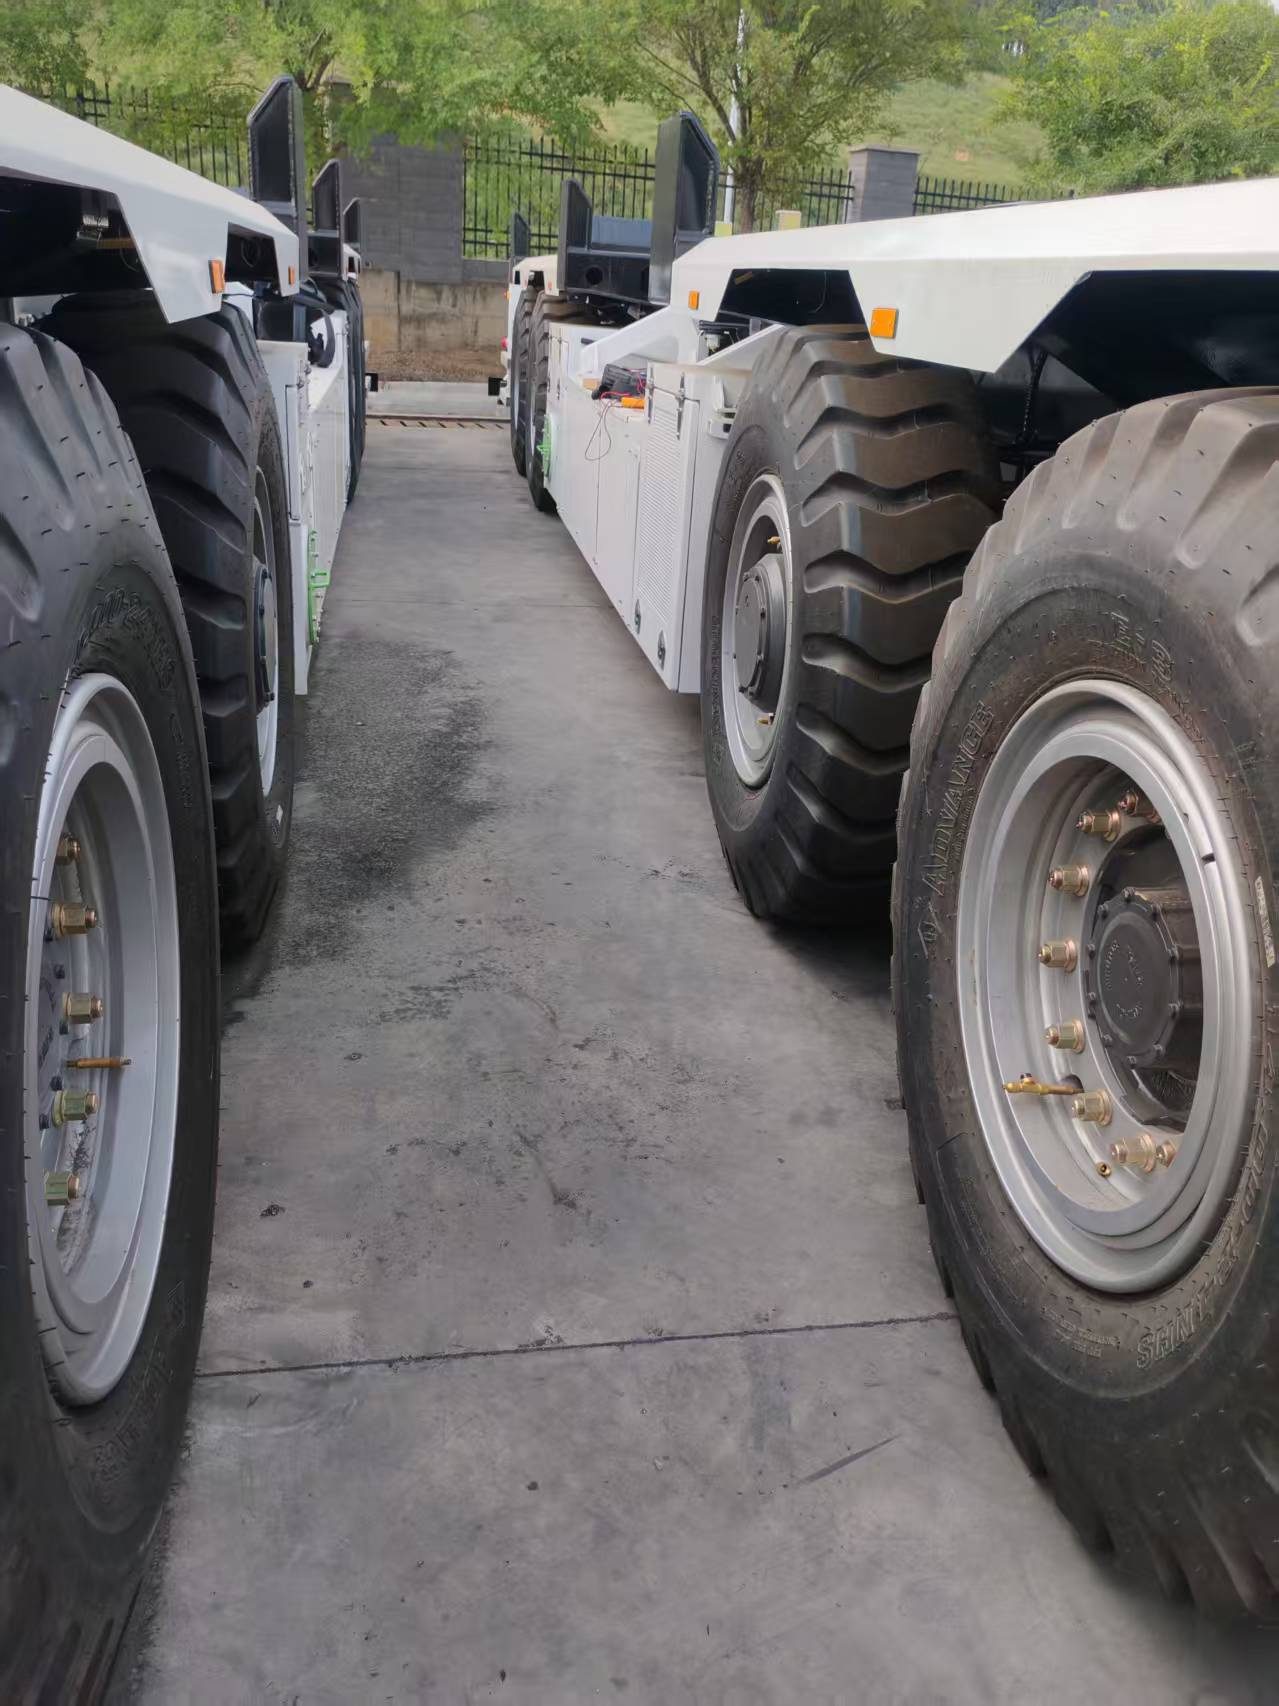
1. Un bastidor de acero bajo cajas de acero. Las ruedas están bajo un cuerpo que, en términos de
radio, es una placa de acero con contenedores encima.
2. Aparcamiento denso. Los AGV se apilan muy juntos, así que las máquinas vecinas y sus cuerpos de
acero están en el mismo espacio de radio.
3. El receptor va donde acaba el mazo. En un AGV el compartimento del controlador suele estar en un
extremo, así que el receptor también, y las ruedas del otro extremo quedan tras la estructura.
Qué medimos
Dos AGV portuarios del mismo tipo, sin repetidor, receptor en la misma ubicación en ambas máquinas. Una
pasada monitorizó solo las cuatro posiciones derechas, la otra solo las cuatro izquierdas, con
18–21 minutos de registro CAN continuo cada una.
La pérdida se contó como siempre: cada sensor incrementa un contador en su trama, de `0x00` a `0x28`; un
salto en la secuencia es un paquete perdido, y pérdida = perdidos / (recibidos + perdidos).
| Posición | Lado derecho | Lado izquierdo |
|---|---|---|
| 0x11 | 10,59 % | 10,62 % |
| 0x12 | 8,45 % | 14,98 % |
| 0x13 | 5,45 % | 6,47 % |
| 0x14 | 8,90 % | 6,64 % |
| 0x21 | 8,31 % | 37,61 % ⚠️ |
| 0x24 | 7,87 % | 13,36 % |
| Media | 8,3 % | 15,0 % |
La cifra que no es un resultado de radio
La pasada izquierda muestra 37,61 % en 0x21, y al lado 324 paquetes con contador repetido: llegan
paquetes mientras el contador no se mueve. Es una anomalía del sensor o del reenvío, no un camino de radio
que falló de golpe. Publicarlo como "calidad de señal" sería incorrecto, así que lo publicamos como lo que
es: una posición cuyo comportamiento de contador hay que investigar antes de que nadie rediseñe una antena
por ella.
Lo que sí dice el resto de la tabla, y es lo útil: en la misma máquina, los dos lados difieren
aproximadamente en un factor dos de pérdida media (8,3 % frente a 15,0 %), y la mejor posición (0x13) lo
sigue siendo en ambos lados. Es una historia de posición del receptor, no de sensor.
Qué hacemos en un AGV portuario
1. Receptor bajo y centrado, cerca del eje, no en el compartimento del controlador de un extremo.
2. Un repetidor en el extremo lejano si la máquina es lo bastante larga como para que las ruedas
lejanas queden tras el bastidor; después medir otra vez en vez de suponer.
3. Comprobar el contador, no solo la presión. Un AGV con el contador bloqueado reporta una presión
plausible para siempre; el contador es lo que dice que la rueda se oye de verdad.
4. Planificar la disposición de aparcamiento. Dos AGV morro con morro es un entorno de radio distinto
de un AGV solo; merece una medición en el apilado real.
Lo que no afirmamos
No publicamos un "alcance para AGV". El caso AGV lo decide dónde puede ir el receptor y qué acero hay entre
él y las ruedas, y eso cambia con la disposición de la terminal.
Preguntas frecuentes
¿Una máquina lenta es más fácil para TPMS? No. La velocidad no cambia el camino de radio; lo hacen el
acero, la distancia y la densidad de aparcamiento.
¿Por qué medir izquierda y derecha por separado? Porque un receptor montado en un lado está más cerca
de las ruedas de ese lado: la diferencia es lo bastante grande para cambiar la respuesta (8,3 % frente a
15,0 % aquí).
¿Usáis repetidor en AGV? Solo cuando la geometría lo necesita y después de medir. En estas dos
máquinas no se usó.
¿Puede un receptor servir a toda una flota de AGV? Un receptor por máquina, hasta 256 posiciones cada
uno: la restricción no es la capacidad, es el trazado de radio.